言語

見積もりを取得します
見積もりを取得します
 2026.07.23
 業界のニュース
実際の用語では、機械溶接の定義は、人間が手でトーチやガンを保持する代わりに、機械的またはプログラム可能な装置がアーク、圧力、またはシーム経路を制御する接合プロセスを指します。オペレーターがパラメーターを 1 回設定すると、機械はそれを何千回も繰り返し、その結果、強度と外観が最初の部分から 1 万番目の部分まで変化しないジョイントが完成します。これは、疲労、手の震え、および一貫性のない移動速度によって溶接ごとにばらつきが生じる手動溶接とは異なります。
工場の状況では、機械溶接は通常、ロボット アークまたはスポット溶接セル、固定位置抵抗溶接機、および連続シーム溶接機の 3 つの形式で行われます。それぞれに異なる役割があります。あ ロボットアーム 複雑な 3 次元のジョイント パスを処理します。抵抗溶接機またはシーム溶接機は、平坦で再現可能な接合部を高速で処理します。コンベアまたはフィーダー システムは、作業者が固定具に手を伸ばすことなく、ナットやスタッドなどの小さなハードウェアを所定の位置に移動させ続けます。これら 3 つのカテゴリが 1 つのラインに結合されると、プラントは手動ステーションでは達成できないレベルの再現性を獲得します。
の 溶接ロボットアーム 「自動溶接」と聞いてほとんどの人がイメージする部品です。これはプログラムされた経路に沿ってトーチ、ガン、または電極ホルダーを運び、各サイクルで数分の 1 ミリメートル以内で同じ動作を繰り返す多軸マニピュレーターです。固定された溶接ヘッドとは異なり、アームは角を曲がったり、厄介な角度に傾けたり、工具を変更することなく複数の溶接プログラムを切り替えることができます。

通常、ロボットによるスポット溶接セルが適しているのは、部品に 1 サイクルあたり数回以上繰り返し溶接がある場合、接合部の形状が 3 次元である場合、または溶接位置に人がシフト全体にわたって一貫して到達するのが難しい場合です。板金フレーム、シャーシ コンポーネント、ブラケット、エンクロージャは、複数の平面にわたる複数の短い溶接を組み合わせているため、一般的な候補となります。
| 誤解 | 実践的な現実 |
|---|---|
| ロボットアームは大量生産にのみ適しています | 素早いプログラム切り替えを備えたセルは、混合された少量のバッチもサポートします |
| プログラミングには毎回専任のエンジニアが必要 | 多くのティーチ ペンダントとオフライン プログラミング ツールにより、訓練を受けたオペレーターがパスを調整できます |
| ロボット溶接により品質チェックが不要になります | 一貫した出力を得るには、依然として定期的な寸法検査と目視検査が必要です |
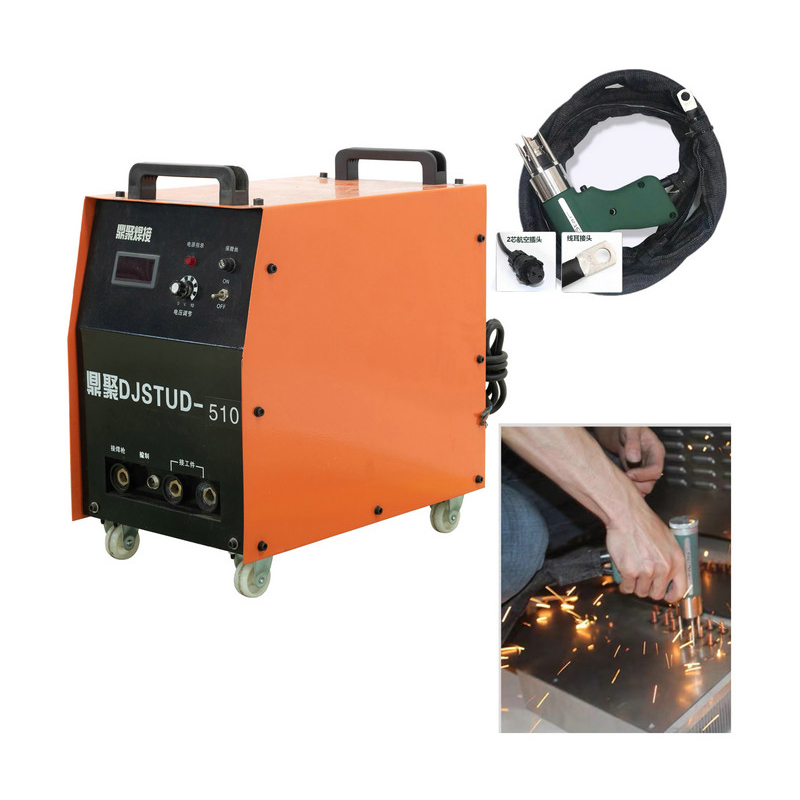
ファスナーの取り扱いは見落とされやすいステップですが、組み立てや溶接作業におけるライン停止の最も頻繁な原因の 1 つです。アン LSNナットコンベヤ は、ロボット アーム、溶接ナット ガン、または手動ステーションが、必要な瞬間に常に正しい向きの部品を受け取ることができるように、振動またはトラック ベースの経路を通じてナットを分類、方向付け、および配送することでこの問題に対処します。

コンベア トラックの周りに構築された自動ナット フィーダは、通常、大量保管、方向仕分け、単一ピースの分離、溶接点への配送という 4 つの作業を順番に実行します。これらのステップは機械的に行われるため、このラインは、オペレーターが手動で小さなハードウェアを選択して配置することに依存しません。これは時間がかかり、部品の欠落や二重供給の一般的な原因となります。
| 手動ナット供給 | コンベヤー供給ナットの配送 |
|---|---|
| オペレーターは各ナットを手で摘み、方向を決めます | トラックの向きは配達前に自動的に行われます |
| オペレータの疲労と注意力によって送り速度が制限される | 溶接セルのサイクルタイムに合わせた送り速度 |
| 部品の欠落または二重供給のリスクが高い | センサーは各サイクルの前に単一ピースの納品を確認します |
ロボットアームと組み合わせると、コンベアは基本的にアームのサプライチェーンになります。フィーダが停止すると、下流の溶接サイクル全体が停止するため、多くの場合、自動化ラインが毎日の生産量目標を達成できるかどうかは、フィーダの信頼性が決定要因となります。
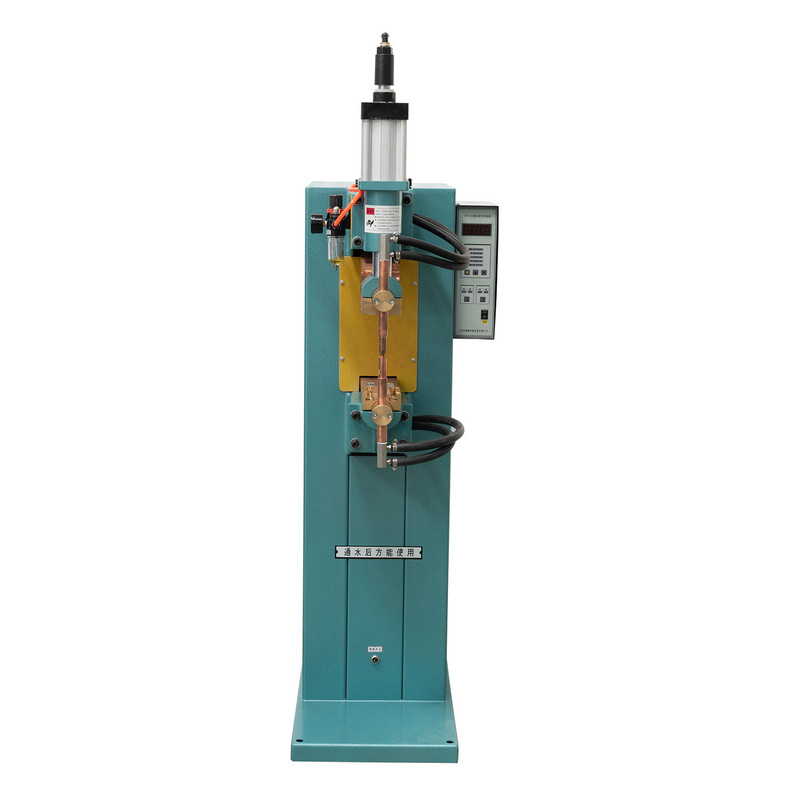
ロボット アームとナット コンベア ハンドルが個別の点ごとのジョイントである場合、 FNシーム溶接機 異なるタスクのために構築されています。つまり、接合ラインに沿って連続して重なり合う一連の抵抗溶接を作成し、事実上漏れのない、または構造的に連続した継ぎ目を形成します。これは、タンク、ダクト、ドラム、および一連の個別のスポット溶接ではなく、シールされたエッジまたは均一な強度のエッジを必要とするその他の部品に対する標準的なアプローチです。

シームに沿った連続する溶接ナゲット間で形成されるオーバーラップの量を制御します。
ナゲットの貫通力を決定し、縫い目の端での排出を防ぎます。
電極ホイールの寿命と長期にわたる生産工程にわたる一貫性に影響を与えます。
連続シーム溶接は、個々の溶接強度ではなく、接合部の全長にわたる均一性によって判断されます。均一なナゲット間隔と一貫したオーバーラップを持つ継ぎ目は、各継ぎ目の最も強い個々の点が類似している場合でも、不規則なピッチを持つ継ぎ目よりもはるかに漏れや応力集中に強くなります。
の value of combining these three machine types shows up most clearly when they are mapped as a single flow rather than treated as separate stations. A typical integrated cell might move a part from raw material staging, through fastener delivery, into robotic joining, and finally through seam finishing and inspection.
フィーダー ステーションとロボット ステーションは、どちらかのステーションで失速すると、その下流のすべてが停止するため、通常、最も注意深く監視する価値のある 2 つのポイントです。シーム溶接および品質チェック ステーションは、接合された部品が安定して供給されると、より安定したサイクルで稼働する傾向があります。
の table below reflects general patterns reported across automated resistance welding lines rather than any single facility, and is meant as a planning reference rather than a guarantee.
| 方法 | 代表的なジョイントタイプ | 最適なボリューム | オペレーターの関与 |
|---|---|---|---|
| 手動アーク溶接またはスポット溶接 | ポイントシームまたはショートシーム | 低から中程度 | 継続的、実践的 |
| ロボット arm welding cell | マルチポイント、3D パス | 中程度から高程度 | ロード、モニタリング、切り替え |
| 連続縫い目 welding machine | 長く均一な縫い目 | 高いリピート部分 | セットアップと定期チェック |
溶接ファクトリーオートメーション 自動抵抗溶接ライン ロボット Spot Welding Cell
自動溶接装置は、単純なサイクル速度だけでなく稼働時間によってコストを回収します。高速で稼働するラインでも、フィーダーの詰まりや電極の位置のずれにより 1 シフトに 2 回停止するラインは、中断せずに稼働するわずかに遅いラインよりもパフォーマンスが劣ります。 3 つの習慣によって、信頼できるラインと信頼できないラインが区別される傾向があります。
ハードウェア自体と同じくらいトレーニングも重要です。フィーダの詰まりの原因やシーム溶接ピッチのドリフトを理解しているオペレータは、完全な停止に至る前に軽微な問題を修正することができ、これにより自動溶接ラインを生産年間を通じて設計出力に近づけることができます。
ロボット アームは、複雑な関節や 3 次元の関節に適した複数の軸にわたるプログラムされた経路に沿ってトーチやガンを動かします。固定抵抗溶接機は、設定値または固定シーム パスに沿って圧力と電流を加えます。これは、高速での平坦で再現性のある接合に適しています。
手動配置は時間がかかり、部品の欠落や二重供給が発生しやすく、シフト中のオペレータの疲労によって制限されます。コンベアベースのフィーダは、溶接サイクルに合わせた一貫した送り速度を維持し、送りミスの可能性を減らします。
連続シーム溶接では、重なり合った溶接ナゲットが生成され、均一で漏れにくいシームが形成されますが、個々のスポット溶接では接合部間に隙間が残ります。シーム溶接は、単独の接合強度よりもシーリングまたは連続構造強度が重要な場合に推奨されます。
自動化ライン全体で報告される 2 つの最も一般的な原因は、フィーダーの詰まりとロボットの位置のドリフトです。どちらも通常、停止後の事後対応的な修理ではなく、計画された検査間隔を通じて対処されます。
はい、セルが部品番号間の迅速なプログラム切り替えをサポートしている場合に限ります。これは、ロボット アームのハードウェア自体よりも、プログラミングと治具の柔軟性に大きく依存します。

製品
連絡先情報。
+86-152-5712-5882
Fax: +86-563-2269966
No. 21 Guangping Road、Guangde Economic Development Zone、Guangde City、Anhui州
QRコード