言語


すべての溶接は製造上の決定です。電気溶接機を選択するときは、溶接の品質、サイクル タイム、現場でのオペレータの労力のバランスを取る方法を選択することになります。抵抗溶接装置を何年も構築してきた私たちは、同じパターンを目にしてきました。最初に材料の厚さ、毎日の生産量、電極の予算を定義した購...
続きを読む
見積もりを取得します
カテゴリー

すべての溶接は製造上の決定です。電気溶接機を選択するときは、溶接の品質、サイクル タイム、現場でのオペレータの労力のバランスを取る方法を選択することになります。抵抗溶接装置を何年も構築してきた私たちは、同じパターンを目にしてきました。最初に材料の厚さ、毎日の生産量、電極の予算を定義した購...
続きを読む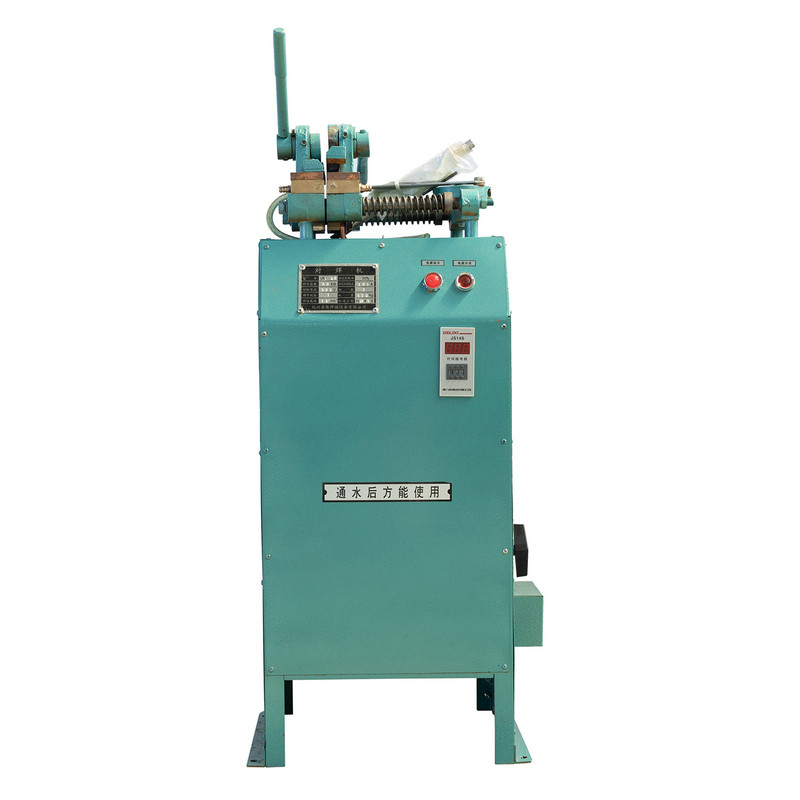
Understanding Resistance Butt Welding and the Role of Flash Weld Technology Joining two metal bar ends face to face without filler materia...
続きを読む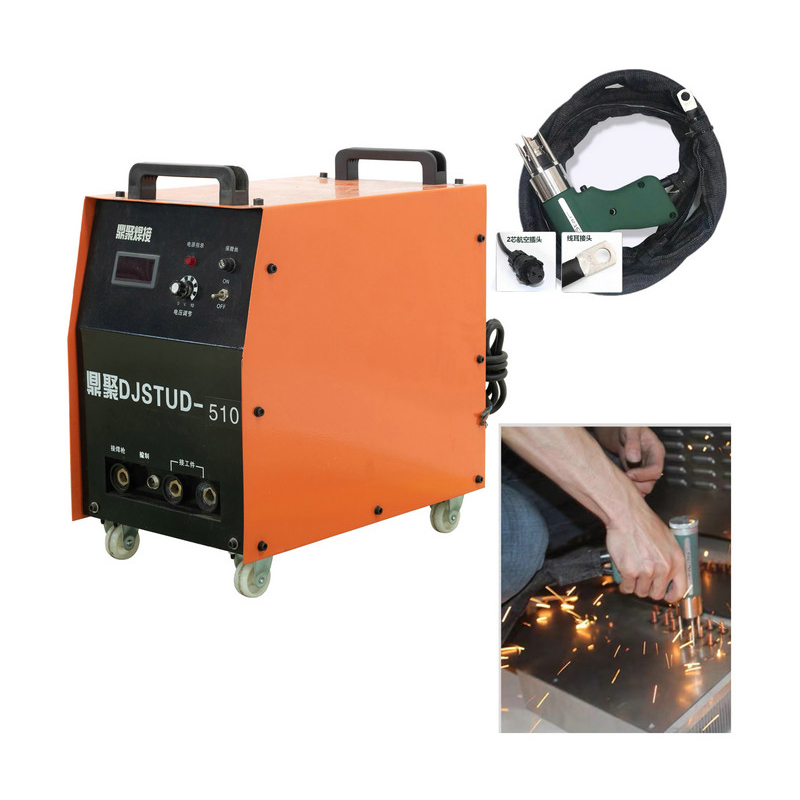
Understanding Stud Spot Welding Technology Today Fastening components to metal panels without drilling or riveting has become a standard r...
続きを読む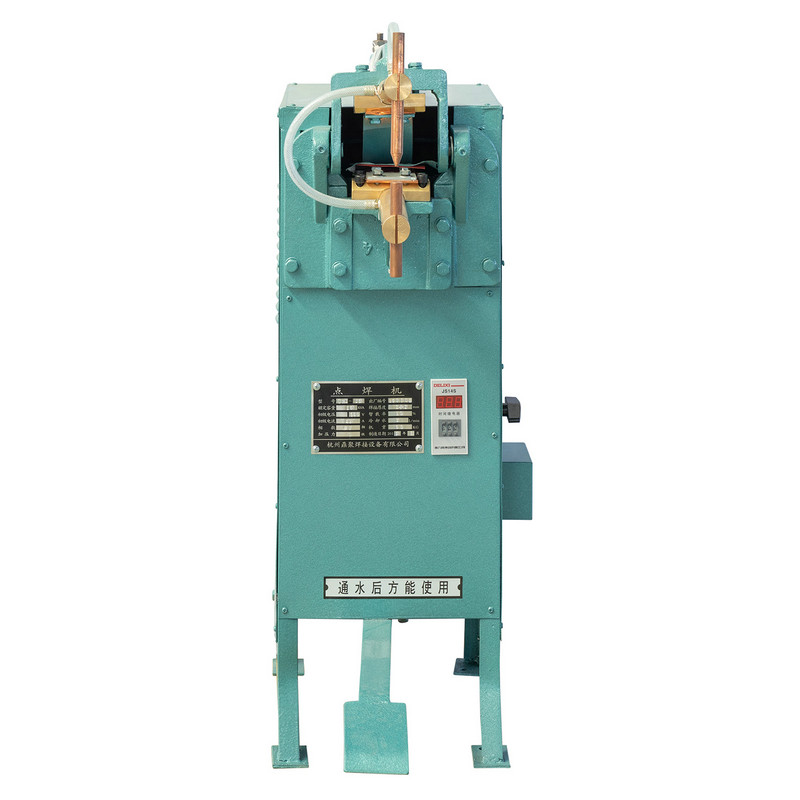
Spot Welding Machine Categories and How They Differ Resistance spot welding equipment is generally divided by how the electrode force is g...
続きを読む
Why Heat Is the Hidden Bottleneck in Spot Welding すべての抵抗スポット溶接は、本質的には制御された熱イベントです。短時間の強力な電流パルスが 2 枚の重なり合った金属シートを通過し、その界面の抵抗によって十分な熱が発生し、それ...
続きを読むメンテナンスとケアで何に注意すべきか 溶接ロボットアーム ?
溶接ロボットアームのメンテナンスとケアは、長期的な安定した動作と効率的な作業を確保するための鍵です。いくつかの重要なメンテナンスとケアのアイテムは次のとおりです。
1.定期的な検査と清掃
外部クリーニング:ロボットの外側を定期的に清掃して、センサーや可動部品の性能に影響を与えないように、ほこり、オイル、溶接スラグを除去します。
内部検査:内部部品を確認して、溶接によって生成される破片や煙の堆積物がないことを確認してください。これは、内部の電子部品と回路に影響を与えます。
2。潤滑
関節潤滑:摩耗と摩擦を減らすためのメーカーの推奨事項に従って、ロボットの関節とベアリングを定期的に潤滑します。
適切な潤滑剤を使用してください:適切な潤滑剤を選択し、推奨される頻度と方法に従ってそれらを適用します。
3.電気システムを確認します
ケーブルと接続:ケーブル、ジョイント、コネクタを定期的にチェックして、摩耗、破損、または腐食がないことを確認します。
電源システム:電源を確認して、安定した電源を確保し、問題のある電源モジュールを時間内に交換します。
4。キャリブレーションとデバッグ
定期的なキャリブレーション:特に長期使用後、その精度と再現性を確保するために、ロボットを定期的に調整します。
デバッグ手順:制御手順を定期的にチェックおよび更新して、生産要件の変更に適応します。
5。センサーと視覚システムのメンテナンス
センサークリーニング:溶接ロボットのセンサーを定期的にクリーニングして、精度と信頼性を確保します。
視覚システムのキャリブレーション:ロボットにビジョンシステムが装備されている場合、画像処理とポジショニングの精度を確保するために定期的に調整する必要があります。
6。監視と記録
操作データ監視:監視システムを使用して、ロボットの動作ステータスを追跡し、時間内に異常を検出します。
メンテナンス記録:詳細なメンテナンスとサービス記録を保持して、歴史的なメンテナンスの追跡と機器の条件の評価を容易にします。
7。オペレーショントレーニング
スタッフのトレーニング:オペレーターが適切なトレーニングを受け、正しい操作とメンテナンスの手順を理解して、不適切な操作によって引き起こされる障害を減らすことを確認してください。
8。摩耗した部品を交換します
定期的に摩耗を確認してください:溶接銃、ノズル、電極など、ロボットの主要なコンポーネントを定期的に確認し、摩耗した部品を時間内に交換します。
9。予防保守
メンテナンス計画の開発:使用環境と職場環境の頻度に従って、合理的な予防保守計画を作成し、定期的な検査とメンテナンスを実行します。

製品
連絡先情報
+86-152-5712-5882
ファックス: +86-563-2269966
No. 21 Guangping Road、Guangde Economic Development Zone、Guangde City、Anhui州
QRコード
